Compensadores de ejes
Serie ARP
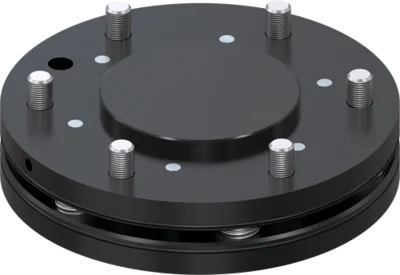
- Posición centrada bloqueable
Al mover el robot, puede fijar la compensación de modo que la pieza no se mueva de forma incontrolada - De construcción extremadamente plana
Este tipo de construcción reduce al mínimo la carga de momentos para los robots y permite emplear tamaños menores y más económicos - Momentos y fuerzas de compensación variables
Adapte la compensación al peso de manipulación mediante el montaje del conjunto de muelles adecuado según la rigidez deseada
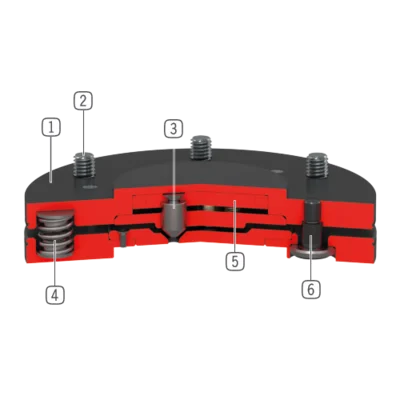
- Carcasa robusta y ligera
- Aleación de aluminio anodizado duro
- Brida de sujeción a robot
- circulo primitivo según EN ISO 9409-1
- Enclavamiento
- 3 Émbolos de enclavamiento
- acero nitrurado
- Conjunto de muelles
- a partir del tamaño 63, se suministra un segundo juego de muelles más fuertes
- a partir del tamaño 100, se pueden retirar 3 muelles
- Accionamiento de enclavamiento
- cilindro neumático de simple efecto
- Leva de guía con alojamiento de bola
 | Utilización
Ventaja
| Detalles | ||
 | Utilización
Ventaja
| Detalles |