HRC-03-126902
Vorgängermodell
Hinweis zum Vorgängermodell
Dieses Produkt gehört zu unseren Vorgängermodellen und ist weiterhin hier zu finden, um Ihnen technische Informationen und Support bereitzustellen. Falls Sie Fragen zu diesem Vorgängermodell haben, nutzen Sie bitte das Kontaktformular – wir helfen Ihnen gerne weiter!
Für Produktanfragen nutzen Sie bitte den Link oben zum weiterentwickelten Nachfolgemodell.
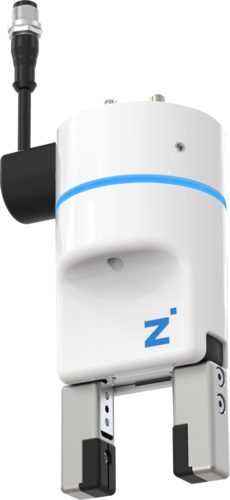
2-Backen-Parallelgreifer
Serie HRC
Technische Daten
| Hub pro Backe | 10 [mm] |
| Nenngreifkraft | 190 [N] |
| Ansteuerung | IO-Link |
| Passend für Robotertyp | ISO TK 50 |
| Kabelführung | extern |
| MRK-Design nach ISO/TS 15066 | Ja |
| MRK-Form | kollaborativ |
| Antriebsart | elektrisch |
| Positionsabfrage | integriert |
| Positionsabfrage über Prozessdaten | Ja |
| Greifkraft beim Schließen (einstellbar) max. | 190 [N] |
| Selbsthemmung | mechanisch |
| Greifkraft beim Öffnen (einstellbar) max. | 190 [N] |
| Schließzeit | 0.19 [s] |
| Greifkraft nach ISO/TS 15066 | <140 [N] |
| Öffnungszeit | 0.19 [s] |
| Steuerzeit | 0,03 [s] |
| Eigengewicht montierte Greifbacke max. | 0.1 [kg] |
| Länge Greifbacken max. | 80 [mm] |
| Wiederholgenauigkeit +/- | 0.05 [mm] |
| Betriebstemperatur | 5 ... +50 [°C] |
| Spannung | 24 [V] |
| Stromaufnahme max. | 1 [A] |
| Mindestanfahrweg pro Backe | 0.5 [mm] |
| Zulassungen | CE / UKCA / LABS / REACH / RoHS |
| Schutzart nach IEC 60529 | IP40 |
| B10d-Wert | 10000000 |
| Gewicht | 0.73 [kg] |